
IES-RA-609
KEY TECHNICAL SPECIFICATIONS
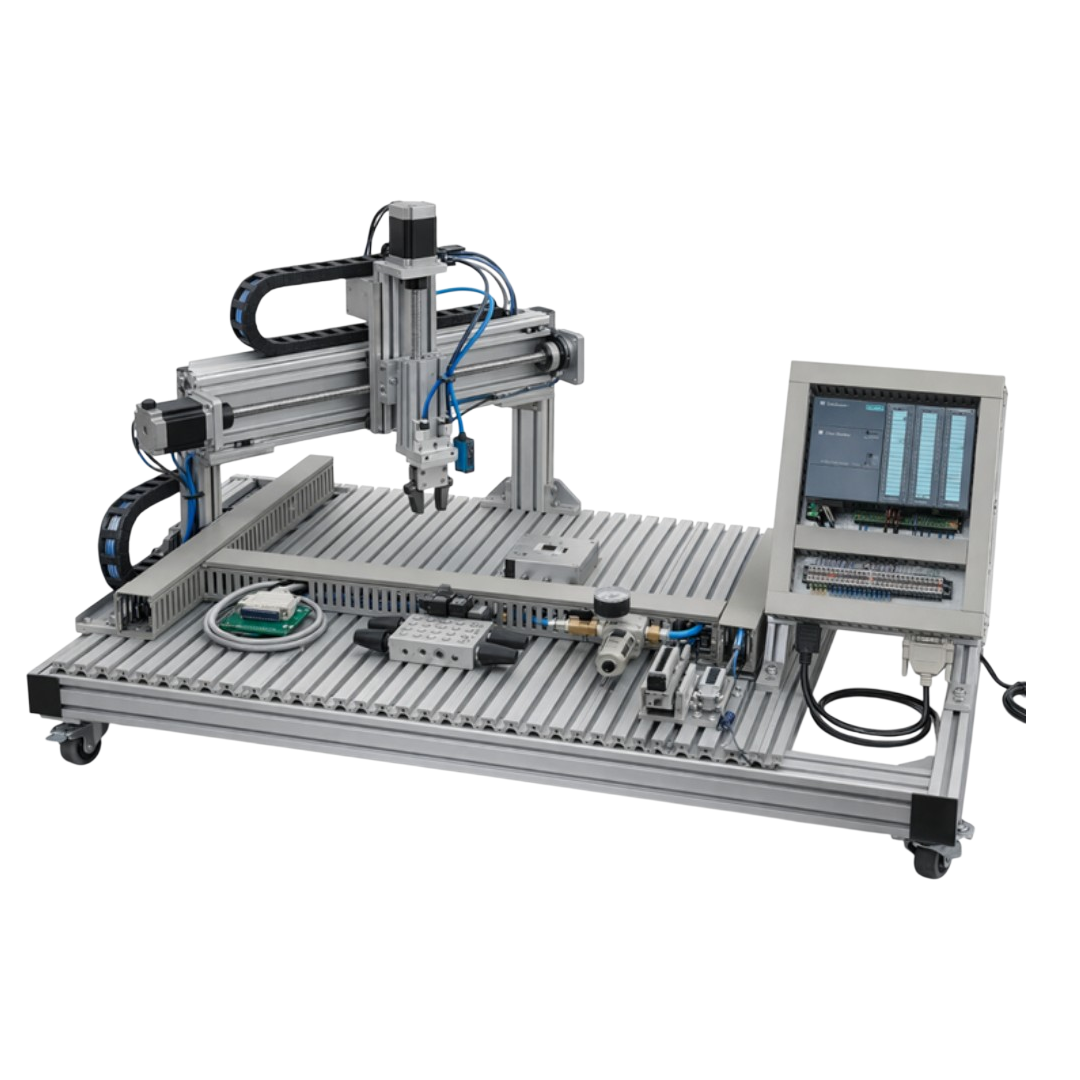
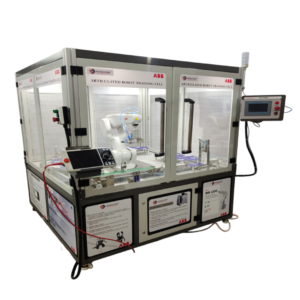
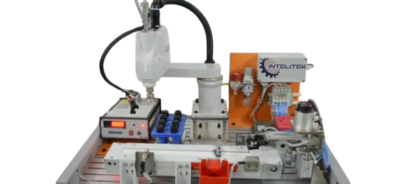
Cartesian Gantry Robot SystemThree-axis robotic motion platform designed for linear positioning and automated material handling.
Linear Motion Actuator SystemBall screw driven actuators providing precise motion along X and Y axes for positioning and automation tasks.
Vertical Motion ModulePneumatic Z-axis slide mechanism enabling vertical movement for pick-and-place operations.
End Effector Handling SystemPneumatic parallel gripper designed for automated component handling and material transfer.
Industrial Sensor IntegrationPosition sensors and photoelectric sensors used for detection, positioning and automation logic control.
PLC Control SystemIndustrial PLC-based control platform used for motion sequencing and automation programming.
Pneumatic Control SystemSolenoid valve manifold with air preparation unit for pneumatic actuator and gripper control.
Modular Workstation StructureIndustrial aluminium profile workstation providing stable mounting and modular training configuration.
Cable Management SystemDrag chain and cable duct system for organized routing of electrical cables and pneumatic tubing.
Automation Interface ModulesIndustrial I/O interface modules supporting PLC communication and automation control integration.
RANGE OF EXPERIMENTS
Cartesian robot motion control experiments
Pick-and-place automation operations
PLC based robot control programming
Pneumatic gripper operation and control
Sensor-based robotic positioning experiments
Industrial gantry robot automation applications
Integration of sensors and actuators in automation systems
FEATURES
Three-axis gantry robotic motion system
Ball screw based linear actuator positioning system
Pneumatic gripper based handling mechanism
PLC controlled industrial automation platform
Integration of industrial sensors for automation logic
Modular aluminium profile workstation design
Suitable for robotics and industrial automation training laboratories
Reviews
There are no reviews yet.