
IES-RA-601
KEY TECHNICAL SPECIFICATIONS
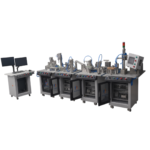
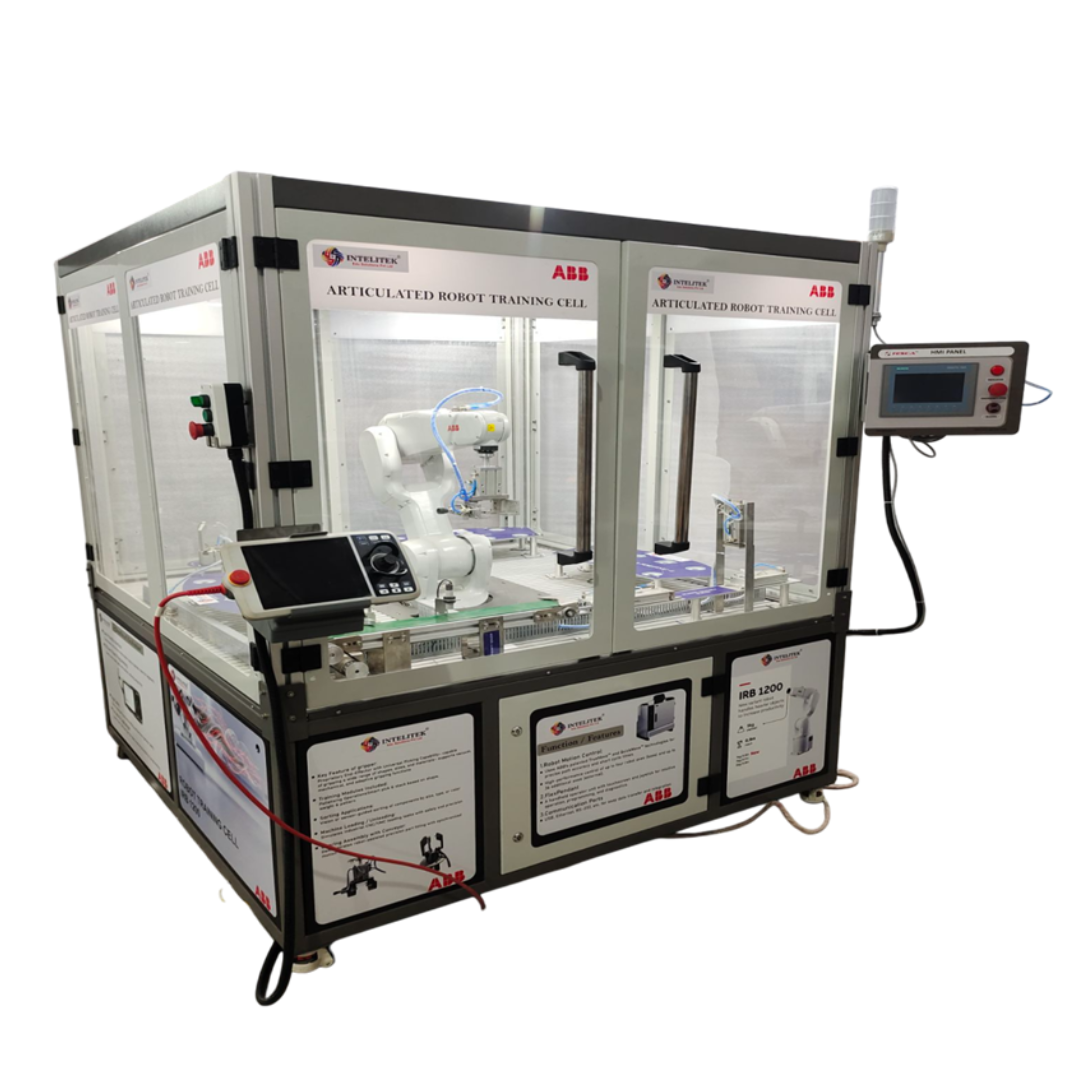
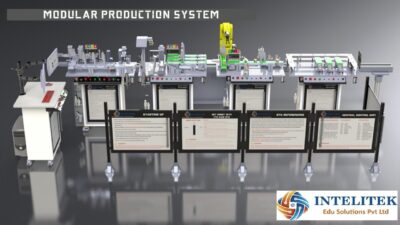
Industrial Robotic Training PlatformAutomation workstation integrating robotic manipulation, machine vision inspection and automated sorting processes.
Six-Axis Robotic ManipulatorIndustrial articulated robot arm designed for pick-and-place handling, assembly and automated material transfer.
Robotic End-Effector SystemPneumatic gripper module used for component handling and assembly operations.
Robot Controller & CommunicationIndustrial robot controller supporting multiple communication interfaces and integration with external automation devices.
Machine Vision Inspection SystemIntegrated vision sensor system with camera, optics and processing unit for object detection, alignment and inspection.
Vision Processing CapabilitiesImage processing functions including pattern recognition, barcode detection, colour identification and contour analysis.
Industrial Workstation StructureModular aluminium profile workstation designed for robotic training and laboratory installation.
Workpiece Handling SystemAssembly workpieces and sorting modules used for robotic assembly and inspection experiments.
Robotic Simulation SoftwareSimulation environment for robotic program development, debugging and visualization of robot motion and I/O behaviour.
Automation Integration InterfacesCommunication interfaces supporting industrial networking and integration with automation systems.
RANGE OF EXPERIMENTS
Robot pick-and-place and material handling operations
Robotic assembly of mechanical components
Vision-based inspection and quality verification
Object recognition and pattern matching using vision sensors
Material identification and automated sorting processes
Robot program development and motion control experiments
Integration of sensors and machine vision with robotic systems
Robotic automation workflow simulation and analysis
FEATURES
Robotic assembly and inspection training platform
Six-axis articulated robot for industrial automation training
Integrated machine vision system for inspection and verification
Pneumatic gripping system for robotic component handling
Automated assembly and sorting operations demonstration
Robotic simulation software for programming and debugging
Modular workstation suitable for robotics and automation laboratories
Designed for industrial robotics and smart manufacturing training
Reviews
There are no reviews yet.